 Google


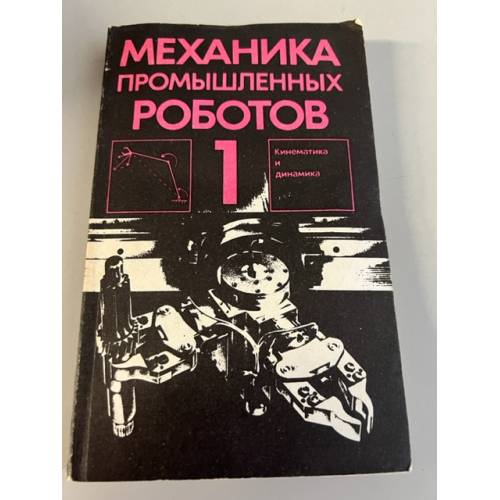
Аннотация: Механика промышленных роботов
| Издательство | Высшая школа |
| Автор/составитель | Воробьев Е. И., Егоров О. Д., Попов С. А. и др. |
| Год выпуска | 1988 |
| Кол-во страниц | 304 |
| ISBN | BBUK222067 |
| Обложка | Мягкий |
| Вес | 200г |
| Возрастная категория | 0+ |
В первой книге рассмотрены основные методы анализа кинематики и динамики промышленных роботов как перспективных систем твердых тел с несколькими степенями свободы. Кинематический анализ исполнительных механизмов роботов излагается методами: векторным, матриц и винтов. Методы динамического анализа основаны на уравнениях Лагранжа, принципе Даламбера, принципе Гаусса и ориентированы на применение ЭВМ. Приведены примеры анализа кинематики и динамики конкретных манипуляторов. Во второй книге рассмотрены методы расчета и проектирования механизмов промышленных роботов: основных, передаточных, механизмов схватов, уравновешивания и развязки движений. Изложены способы определения интегральных и дифференциальных характеристик манипуляторов. Описаны методы синтеза манипуляторов по заданным положениям объекта. Даны примеры расчета и проектирования механизмов манипуляторов. В третьей книге изложены общие принципы и особенности конструирования универсальных, специальных промышленных роботов и роботов агрегатно-модульного типа. Приведены алгоритмы проектирования роботов, их узлов и агрегатов: несущей механической системы, механизмов вращения и поступательного перемещения, направляющих, схватов, демпферов, а также методы построения динамических моделей конструкций.
Бесплатная Доставка по Европе (EU)*
*Для заказов свыше 40,- евро Подробнее
Механика промышленных роботов
- Производитель: Высшая школа
- Модель: BBUK222067
- ISBN BBUK222067
-
Наличие:
Есть в наличии
Во-первых - Вы молодец!
